(原标题:一颗国科芯,让机器人真正动起来)
11月2日,2026年“中国芯”集成电路产业促进大会在珠海召开。国科微数字平台开发部副部长、AI技术负责人倪亚宇在同期举办的“具身智能应用供应链分享会”上发表题为《中国芯赋能具身机器人多元空间感知》的主题演讲,介绍了国科微在具身机器人感知领域的最新进展。
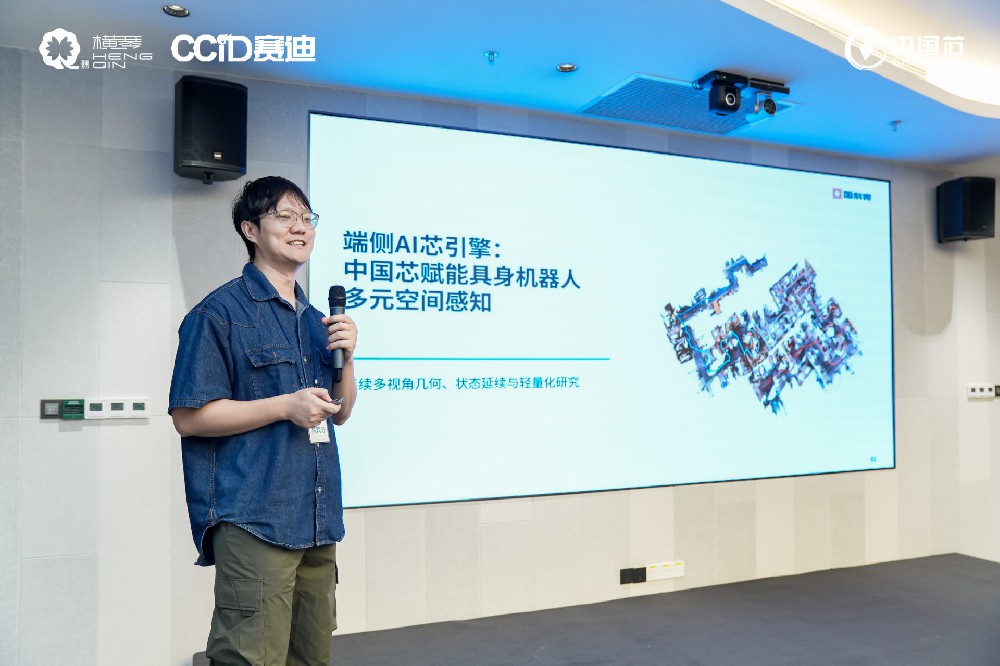
倪亚宇表示,具身机器人在真实环境中完成连续移动、抓取与放置任务,需要实时掌握三类核心空间信息:自身位姿、周围环境结构以及行动目标的空间位置。从移动接近、近场抓取到转向放置,各阶段均需持续融合多视角观测,对机器人位姿、目标位置及环境表示进行在线更新。一旦位姿估计、深度估计或视角关联出现偏差,便可能引发地图重影与结构错位,进而影响避障与操作可靠性。
然而,在同一端侧平台上并行运行多路视觉感知、交互推理与三维空间重建,面临显著挑战。端侧设备的算力、内存、带宽与功耗预算均十分有限,同时还需满足低时延的实时响应要求,关键决策难以完全依赖云端完成。
针对上述挑战,国科微规划了面向人机交互与具身智能应用的端侧AI芯片GK6950系列,将于明年正式推出,并配套设计GK-VGGT-SLAM流式空间推理方案。
GK6950系列基于新一代端侧AI NPU架构,提供10 TOPS稠密INT8算力,支持INT4、INT8、INT16与FP16混合精度计算,以统一架构覆盖视觉感知、Transformer与大模型推理,以及物理AI推理等负载。
具体而言,芯片针对传统视觉与音频感知任务深度优化,在低功耗约束下实现高精度实时推理;原生支持Transformer架构与大模型加速算子,突破端侧内存墙与算力瓶颈;并可支撑VLA(视觉-语言-动作)等多模态融合模型的实时运算,满足具身设备低延迟、高可靠性的要求。
值得一提的是,面向机器人“交互与几何同时在线”的负载特征,GK6950的同一套NPU算子原生支持不同精度:交互大模型推理以权重4bit、激活FP16、KV缓存INT8的精度组合运行,KV缓存配合分页管理,以缓解长上下文与多路并发带来的内存和带宽压力;空间几何重建保持FP16(含中间特征与输出),避免位姿、深度等几何信息误差随时间累积;视觉前处理运行于INT8稠密精度,保障多路视觉接入的吞吐。倪亚宇表示,GK6950端侧AI芯片力求在有限的端侧预算内兼顾响应速度、推理效率与空间精度。
在芯片能力之上,国科微还将推出轻量级GK-VGGT-SLAM流式空间推理算法。流式三维重建要求在接收视频流的同时持续完成位姿估计与三维建图,几何精度、时序一致性与运行效率的平衡是行业公认的核心难点。不同于传统“先采集、后处理”的联合推理模式,GK-VGGT-SLAM采用纯自回归式流式因果重建机制,每次推理仅使用当前及已获得的历史观测,不访问未来信息,在视频采集过程中实时还原场景三维结构,实现“所见即所建”。
倪亚宇表示,从芯片算力底座到流式空间推理,再到模型轻量化,国科微始终围绕具身机器人的实际运行需求,在端侧持续投入。GK6950系列以新一代AI NPU架构构建算力底座,让视觉感知、交互推理与空间几何计算在同一平台协同运行;GK-VGGT-SLAM以流式因果重建与分层几何记忆,让机器人在持续行动中实时获得稳定、可更新的三维空间信息;模型轻量化方向的视觉初始化与多层几何知识迁移研究,则致力于在压缩模型规模的同时,保持跨场景的几何能力。
国科微通过芯片、算法与轻量化三者的协同,正助力业界加速攻克具身机器人“换场景就失灵”的落地难题:机器人不再依赖云端与后处理,而是在端侧持续完成定位、理解与建图,从单次识别走向连续行动,为具身智能的规模化落地提供坚实的端侧AI基座支撑。
本文来源:财经报道网


 首页
 微信公众号
 证券之星APP


